


F'sistemi ta 'kontroll ta' awtomazzjoni industrijali, encoders iservu bħala komponenti ta 'feedback tal-pożizzjoni kritika, bl-eżattezza tagħhom taffettwa direttament il-prestazzjoni tat-tagħmir. Żbalji fil-pożizzjoni mekkanika (MPOS) u pożizzjoni diġitali (DPOS) huma komuni fis-sistemi servo, partikolarment f'xenarji li jeħtieġu sinkronizzazzjoni għolja. Tali devjazzjonijiet jistgħu jwasslu għal vibrazzjoni tat-tagħmir, ineżattezzi fil-pożizzjonament, jew saħansitra inċidenti tal-produzzjoni. Dan id-dokument jiddeskrivi sistematikament l-approċċ prattiku biex tiġi indirizzata din l-isfida teknika, li jkopri analiżi tal-iżbalji, metodi ta’ soluzzjoni tal-problemi u soluzzjonijiet.
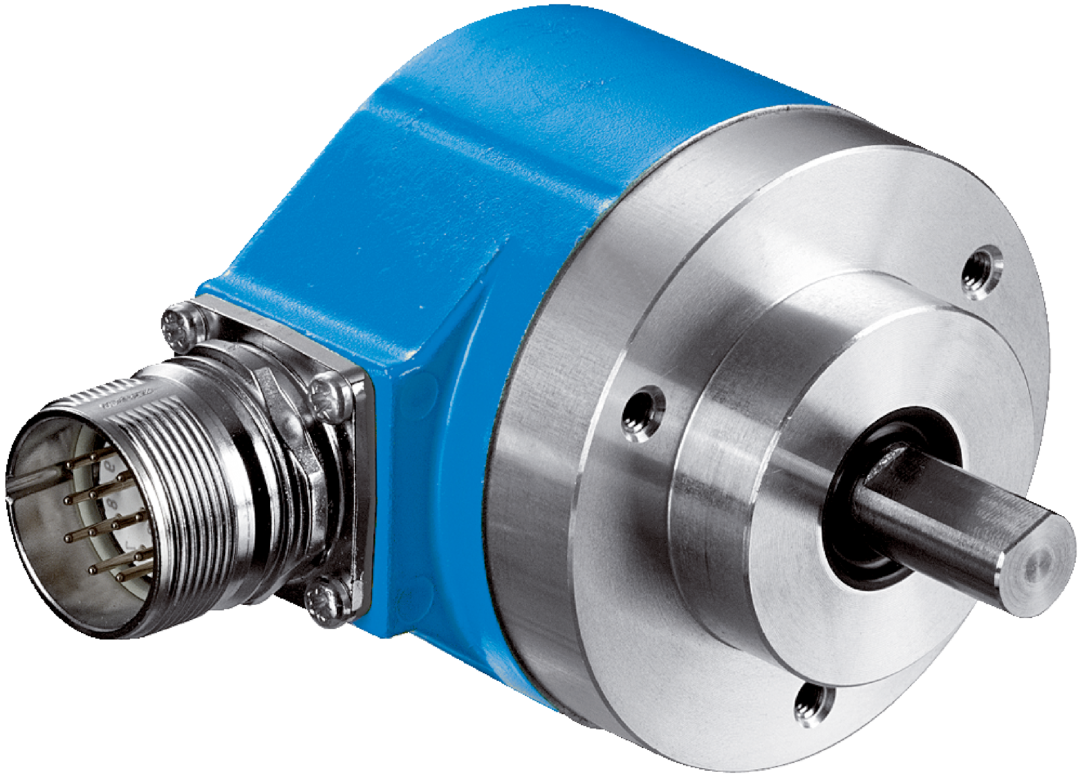
I. Manifestazzjonijiet Tipiċi u Kawżi ta' Żbalji MPOS vs DPOS
Meta s-sistema tiskopri devjazzjoni persistenti bejn MPOS (Pożizzjoni Mekkanika) u DPOS (Kodifikatur-feedback Pożizzjoni Elettronika), tipikament iseħħu l-fenomeni li ġejjin:
1. Żball ta 'Traċċar tal-Pożizzjoni:Waqt it-tħaddim tal-mutur servo, il-wiri tal-monitoraġġ juri asinkronija bejn il-pożizzjoni attwali u l-pożizzjoni kmandata.
2. Żball Akkumulattiv:Id-devjazzjoni tiżdied gradwalment matul il-ħin tat-tħaddim, partikolarment notevoli waqt-movimenti reċiproċi fuq distanzi twal.
3. Żero Drift:Offset fiss iseħħ waqt il-pożizzjonament ripetut wara li l-apparat jerġa 'lura għal żero.
Ibbażat fuq każijiet tal-utent u dokumentazzjoni teknika, il-kawżi ewlenin tal-iżbalji jistgħu jiġu kategorizzati kif ġej:
● Kwistjonijiet ta 'Trażmissjoni Mekkanika:Telf ta 'pożizzjoni mekkanika minħabba igganċjar laxka, żlieq taċ-ċinturin, backlash eċċessiv tal-ger, eċċ.
● Difetti fl-installazzjoni tal-encoder:Jitter tas-sinjal ikkawżat minn devjazzjoni tal-konċentriċità tas-sistema tax-xaft jew boltijiet tal-immuntar tal-encoder maħlula.
● Interferenza elettrika:Ħoss tas-sinjal li jirriżulta minn rotta parallela tal-linji tal-enerġija u l-kejbils tal-encoder.
● Żbalji fil-konfigurazzjoni tal-parametri:Settings mhux xierqa tal-proporzjon tal-gerijiet elettroniċi jew parametri tal-filtru mhux imqabbla.
● Ħsara fil-ħardwer tal-kodifikatur:Ħakk ikkontaminat, tħassir tal-arblu manjetiku f'kodifikaturi manjetiċi, jew ħsarat fiċ-ċippa tal-ipproċessar tas-sinjali.
II. Proċess Sistematiku ta' Soluzzjoni ta' Problemi
1. Spezzjoni Mekkanika
● Spezzjoni ta 'l-akkoppjar u l-katina tas-sewqan:Kejjel ir-runout radjali/assjali bejn il-ġnub tal-mutur u tat-tagħbija bl-użu ta’ indikaturi tal-kwadrant (għandu jkun<0.05mm).
● Test ta 'backlash:Irreġistra d-differenza fil-logħob ħieles waqt rotazzjoni 'l quddiem u b'lura bl-użu ta' indikatur tal-arloġġ. Jekk taqbeż il-valur permess (eż., 5μm), aġġusta l-preload jew ibdel il-bearings.
● Verifika tal-Installazzjoni tal-Encoder:Kun żgur li l-uċuħ tal-flanġ huma laħlaħ mingħajr vojt. Ivverifika li t-torque tal-kamin tat-tarf tax-xaft jissodisfa l-ispeċifikazzjonijiet (eż., CRT-rrakkomandat 0.5–0.8 N·m).
2. Dijanjostiċi tas-Sinjal Elettriku
● Spezzjoni tal-Oxxilloskopju:Osserva jekk il-formoli tas-sinjali tal-kodifikatur A/B/Z humiex kompluti. Eskludi glitches jew attenwazzjoni tal-amplitudni (sinjali TTL normali għandhom ikunu 5V ± 10%).
● Test tal-interferenza tal-istorbju:Uża temporanjament kejbil tal-par mibrum protett għal rotta dedikata u qabbel jekk l-iżbalji jitjiebux.
● Stabbiltà tal-provvista tal-enerġija:Iċċekkja l-varjazzjonijiet fil-vultaġġ fil-provvista tal-enerġija tal-encoder (eż., 5V ±5%). Żid modulu regolatur tal-vultaġġ jekk meħtieġ.
3. Parametru u Verifika tas-Software
● Verifika Elettronika tal-Proporzjon tal-Gear:Ikkalkula mill-ġdid il-valuri tan-numeratur u d-denominatur ibbażati fuq il-proporzjon tat-tnaqqis mekkaniku. Pereżempju, b'gearbox 10:1 u riżoluzzjoni tal-kodifikatur ta '2500 ppr, il-proporzjon tal-ger elettroniku għandu jkun (impulsi għal kull dawra tal-mutur) / (impulsi għal kull dawran tat-tagħbija)=2500 × 4 / (10 × 2500 × 4)=1:10.
● Aġġustament tal-Filtru:It-tnaqqis tal-bandwidth tal-filtru tal-veloċità fis-servo drive (eż., minn 100Hz għal 50Hz) trażżan l-għadd ħażin ikkawżat minn ħsejjes ta' frekwenza għolja-.
● Kumpens tal-Pożizzjoni Żero:Iddaħħal manwalment il-kalibrazzjoni tal-offset permezz ta 'softwer ta' debugging tas-servo. Xi sistemi jappoġġaw kumpens awtomatiku (eż., il-funzjoni ta' "MPOS-DPOS Auto Alignment" ta' Yaskawa Σ-7 drive).
III. Każijiet ta' Soluzzjoni Tipiċi
Każ 1:Żball Perjodiku fil-Makkinarju tat-Tessuti
Sintomu:Magna tal-għażil tal-kurrent eddy uriet DPOS lura wara MPOS b'madwar 0.2mm waqt l-aċċelerazzjoni.
Issolvi l-problemi:L-analiżi spettrali wriet li l-frekwenza ta 'żball kienet proporzjonali għall-veloċità tal-magħżel. Fl-aħħar mill-aħħar, iż-żlieq perjodiku ġie ntraċċat għal xedd taċ-ċavetta fl-akkoppjar tal-encoder.
Soluzzjoni:Ibdel l-akkoppjar flessibbli b'konnessjoni mingħajr ċavetta tapered kmiem, tnaqqas l-iżball għal ± 0.02mm.
Każ 2:Devjazzjoni Kumulattiva fil-Magni tal-Qtugħ bil-Lejżer
Sintomu:Id-devjazzjoni tal-assi Y-żdied b'0.1mm kull metru waqt qtugħ ta'-linja dritta.
Kawża:Il-kejbil tal-kodifikatur qasam kondjuwit mal-linji tal-enerġija servo, u kkawża telf ta 'polz minħabba interferenza ta'-frekwenza għolja.
Azzjoni:Kejbils fili mill-ġdid u ċrieki manjetiċi installati. Simultanjament ppermettiet il-funzjoni tas-sewwieq "Kumpens Telf tal-Impuls", li telimina d-devjazzjoni.
IV. Miżuri Avvanzati ta' Ottimizzazzjoni
1. Disinn ta' Redundancy Encoder Doppju:Implimenta motor-end encoders + kejl dirett ta' tagħbija-tarf (eż., skali lineari) f'tagħmir ta'-high-end. Elimina l-iżbalji tal-katina ta' trażmissjoni permezz ta' kontroll sħiħ ta' ċirku magħluq-.
2. Kumpens tat-temperatura:Għal encoders manjetiċi, ippermetti algoritmi ta' kumpens tat-temperatura meta l-varjazzjonijiet fit-temperatura ambjentali jaqbżu ± 10 gradi.
3. Manutenzjoni ta' Rutina:Naddaf id-diski tal-ħakk tal-encoder ottiku kull 6 xhur u spezzjona l-ispazjar tal-arbli tal-encoder manjetiku.
V. Differenzi fl-Appoġġ Tekniku tal-Manifattur
Marki ta' kodifikaturi differenti juru livelli ta' tolleranza differenti għall-iżbalji:
● Tamagawa Assolute Encoders:Oqgħod attent għall-kompatibilità tal-verżjoni tal-protokoll Endat; sewwieqa anzjani jistgħu jinterpretaw ħażin is-sinjali.
● Encoders inkrementali Siemens:Uża l-modulu SMC30 għall-iffurmar tas-sinjal.
● Encoders Domestiċi:Xi prodotti jeħtieġu kalibrazzjoni manwali tal-potenzjometru żero.
Konklużjoni
Is-soluzzjoni ta' żbalji MPOS-DPOS teħtieġ analiżi multidimensjonali li tintegra aspetti mekkaniċi, elettriċi u tas-softwer. Il-prattika tindika li 80% tal-fallimenti jirriżultaw minn kwistjonijiet ta 'installazzjoni u wajers. Nirrakkomandaw li jiġi stabbilit proċess standardizzat ta' debugging: kalibrazzjoni mekkanika → ittestjar tal-kwalità tas-sinjal → irfinar tal-parametri -irfinar → verifika dinamika. Għal xenarji kumplessi, l-użu ta' interferometri tal-lejżer ta'-preċiżjoni għolja għall-analiżi tat-trajettorja pożizzjonali jista' jtejjeb b'mod fundamentali l-istabbiltà tas-sistema.