


Meta tkun riekeb f'lift, definittivament trid tikseb minn sular għal ieħor bla xkiel u mingħajr periklu. Fi sewqan tal-lift, il-kontroll sofistikat tal-moviment jippermetti lill-lift jieqaf f'pożizzjoni speċifikata u jonqos bla xkiel sakemm tasal għal waqfien sħiħ. In-nuqqas ta 'kontroll tal-moviment sofistikat jista' jikkawża li l-lift jieqaf bi żball bejn l-art, li jista 'jagħmel ir-rikkieb tal-lift iħossu sturdut u skomdu jew mhux sigur.
Ir-robots, il-magni tal-kontroll numeriku tal-kompjuter (CNC), u t-tagħmir tal-awtomazzjoni tal-fabbrika kollha jeħtieġu kontroll tal-pożizzjoni preċiż permezz ta 'drives servo, u f'ħafna każijiet, kontroll preċiż tal-veloċità biex jimmanifatturaw sew il-prodotti u jżommu l-fluss tax-xogħol.
Ħafna aspetti tad-drajvs industrijali huma importanti fil-kisba ta 'kontroll ta' moviment ta 'preċiżjoni, li jinvolvi tliet subsistemi bażiċi fid-disinn ta' kontroll f'ħin reali, jiġifieri sensing, proċessar u sewqan. Dan id-dokument jiddiskuti eżempji tat-teknoloġiji li jappoġġjaw kull subsistema.
Sensing
Il-kontroll tal-moviment ta 'preċiżjoni ma jistax jiġi realizzat mingħajr pożizzjoni ta' preċiżjoni u sensing tal-veloċità. Is-sensing jista 'jinkludi pożizzjoni angolari tax-xaft tal-mutur u sensing tal-veloċità jew pożizzjoni lineari taċ-ċinturin tal-ġarr u sensing tal-veloċità. Id-disinjaturi spiss jużaw kodifikaturi ottiċi inkrementali b'mijiet sa elf slots għal kull rivoluzzjoni biex iħossu l-pożizzjoni u l-veloċità. Dawn il-kodifikaturi huma tipikament konnessi ma 'mikrokontrolluri (MCUs) permezz ta' impulsi kodifikati kwadraturi (QEP) u għalhekk jeħtieġu kapaċità ta 'interface QEP.
Il-kodifikaturi assoluti, għall-kuntrarju, huma ferm iktar eżatti, tipikament għandhom aktar slots għal kull rivoluzzjoni, u huma mmuntati bi preċiżjoni biex jipprovdu pożizzjoni angolari assoluta. Il-pożizzjoni sensata tinbidel għal rappreżentazzjoni diġitali u kodifikata skont protokoll standard. Eżempji ta 'protokolli bħal dawn huma t-T-format ta' Tamagawa u s-sinkronizzazzjoni tas-serje bi-direzzjonali ta 'IC-HAUS GmbH (BISS) C. Preċedentement, ikollok bżonn ukoll firxa ta' bieb programmabbli fuq il-post (FPGA) biex tinterfaċċa ma 'tali encoder, iżda aktar u aktar MCUS Issa għandek din il-kapaċità (kif muri fil-Figura 1 hawn taħt). Minħabba li l-protokolli tat-T-format u BISS C huma spiss differenti minn dawk appoġġjati minn portijiet ta 'komunikazzjoni popolari jew interfaces bħal interface periferali serjali (SPI), trasmettitur tar-riċevitur asinkroniku universali (UART), jew netwerk taż-żona tal-kontrollur (CAN), li huma komuni fuq Ħafna mill-MCUs, ħafna drabi jeħtieġu blokki loġiċi customizable jew unitajiet ta 'proċessar proprjetarji.
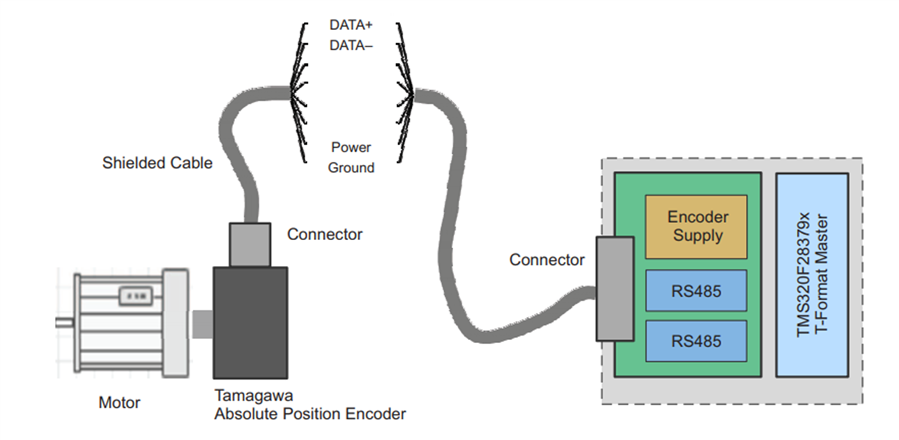
Encoders assoluti jistgħu jkunu bbażati wkoll fuq ċirkwiti elettromanjetiċi jew simili għar-riżoluzzjoni, li jeħtieġu kejl preċiż ta 'sinjali elettriċi sinusojdali. L-amplifikaturi operattivi ta 'preċiżjoni u r-referenzi tal-vultaġġ huma għalhekk importanti wkoll. Il-kontroll tal-mutur u l-moviment dejjem jeħtieġ kurrent tal-mutur preċiż u skoperta ta 'vultaġġ, speċjalment meta jintuża kontroll mingħajr sensor. Soluzzjonijiet komuni huma inline u d-driegħ tal-pont tal-inverter bl-użu ta 'amplifikaturi u sewwieqa iżolati / mhux iżolati b'kejbien ta' kurrent integrat ta 'naħa baxxa.
Proċessar
L-eżekuzzjoni tal-profili tal-kontroll tal-moviment u l-algoritmi fis-sistemi ta 'kontroll tal-moviment ta' preċiżjoni teħtieġ MCUs b'qawwa komputazzjonali għolja, li huma tipikament 32- bit-tulijiet tal-kelma bit-tulijiet tal-kelma bl-appoġġ indiġeni 64- bit f'wiċċ l-ilma sabiex jipprovdu l-preċiżjoni u l-eżattezza meħtieġa Jonqos Ħafna MCUs għandhom pedali tal-gass tal-ħardwer hekk kif l-algoritmi jiddependu ħafna fuq matematika trigonometrika, logaritmika u esponenzjali.
Minħabba n-numru ta 'assi ta' moviment taħt kontroll jew in-numru ta 'linji ta' kontroll, id-disinjaturi spiss jużaw arkitettura ta 'proċessur b'ħafna ċentrali (CPU) jew pedali tal-gass paralleli simili għas-CPU. CPUs multipli jistgħu jiġu kkunsidrati wkoll għal kompiti ta 'superviżjoni u komunikazzjoni addizzjonali.
Bħala applikazzjoni ta 'kontroll f'ħin reali, il-latenza totali tal-katina tas-sinjal kollha (jiġifieri, il-ħin mill-ġbir ta' kurrent, vultaġġ, pożizzjoni, u kejl tal-veloċità għall-aġġornament tal-outputs tal-kontroll) għandu impatt dirett fuq il-prestazzjoni tal-kontroll , u għalhekk fuq l-eżattezza. Xi MCUs għandhom komparaturi analoġiċi fuq iċ-ċippa li jistgħu jiġġeneraw azzjonijiet ta 'kontroll direttament, li jnaqqsu b'mod sinifikanti l-latenza u t-tagħbija tas-CPU. Rispons ta 'interruzzjoni mgħaġġla u ffrankar u rkupru fuq il-post huma wkoll importanti.
Qawwa għolja tal-ipproċessar mhix biżżejjed. Kontroll tal-Mozzjoni MCUS għandu jkollu wkoll periferali ta 'kontroll ta' skop ġenerali bħal 12- u 16- Bit analog-to-digital converters, interfaces QEP, medda għolja ta 'riżoluzzjoni għolja u qbid tal-polz, u modulazzjoni tal-wisa' tal-polz (PWM ) outputs. Il-kapaċità li timplimenta loġika u ż-żmien tad-dwana hija meħtieġa wkoll.
Biex jgħinu lid-disinjaturi jqumu u jirranġaw id-disinji tagħhom aktar malajr, il-fornituri tal-MCU u tas-sewwieq tal-mutur joffru algoritmi ta 'kontroll tal-muturi u tal-moviment, inklużi algoritmi ewlenin bħal osservaturi mingħajr sensor u libreriji tas-software, kif ukoll kodiċi ta' kontroll sħiħ bil-konfigurabilità tal-GUI.

MCUS għal drives industrijali
Sewwieqa
Apparat u sewwieqa tal-enerġija huma meħtieġa jipprovdu l-azzjoni ta 'kontroll mixtieqa, ġeneralment fil-forma ta' PWM, fejn iċ-ċiklu tad-dazju jirrappreżenta l-azzjoni. Kontroll preċiż tal-impulsi PWM huwa importanti, li jfisser li s-sewwieq għandu jipprovdi l-intensità tas-sewqan meħtieġa bl-iżgħar devjazzjoni possibbli tal-ħin; L-apparat tal-enerġija għandu jixgħel u jintefa eżattament fil-ħin maħsub. Sewwieqa bħal dawn huma faċilment disponibbli llum, b'karatteristiċi addizzjonali bħal protezzjoni żejda u termali. Apparati ġodda ta 'enerġija bandgap wiesgħa jiżguraw li jinxtegħlu malajr u preċiżi u t-tifi. Il-veloċitajiet ta 'bidla mgħaġġla u t-telf baxx ta' bidla ta 'apparati wiesgħa ta' bandgap jippermettu wkoll linji ta 'kontroll veloċi għal stabbiltà u prestazzjoni mtejba.
Minbarra l-eżattezza, ħafna applikazzjonijiet jeħtieġu disinji ta 'kontroll tal-mutur li huma kompatti biżżejjed biex jużaw sewwieqa b'sensing ta' kurrent integrat u moduli ta 'provvista ta' enerġija.
Konklużjoni
Il-kontroll tal-moviment ta 'preċiżjoni huwa kritiku għal drives industrijali. Is-soluzzjonijiet tekniċi jindirizzaw it-tliet subsistemi kollha sottostanti għal disinji ta 'kontroll f'ħin reali, sensing, proċessar, u attwazzjoni, u huma maħsuba biex jippermettu kontroll tal-moviment ta' preċiżjoni.